

投稿
不要过度纠结于自动驾驶接驳车平台的设计
 2026-06-26
技术界对自动驾驶车辆的能力已有相当深入的了解,至少从外在表现来看是这样。然而,当我们更深入地探究“自动驾驶接驳车”这一概念时,我们能够(也应该)将其定义为一种系统级能力,而非像自动驾驶汽车那样指向某一特定应用。话虽如此,本文将要讨论的相同架构原则,同样适用于自主移动机器人(AMR)、农业设备、无人机、仓储系统以及工业运输平台。在每一种应用场景中,嵌入式计算机都是一个闭环系统的核心调度者,该系统持续进行实时感知、决策和执行。
自动驾驶接驳车需要使用嵌入式计算平台、感知技术和控制算法,使移动系统能够感知环境、做出决策,并在减少或无需人工干预的情况下执行运动。
在功能层面,自动驾驶接驳车系统通常由三个紧密耦合的领域组成。第一个是感知,摄像头、雷达、激光雷达等异构传感器将数据输入嵌入式处理器,由后者执行传感器融合和环境建模。第二个是认知或决策,软件栈与确定性控制逻辑及AI/ML推理相结合,以解读环境、预测结果并规划动作。第三个是控制,实时嵌入式系统将规划好的轨迹转化为转向、驱动、制动或其他运动执行器的指令。
自动驾驶接驳车与传统自动化的区别在于,它需要在动态且往往是非结构化的环境中运行。这一要求推动了高性能嵌入式计算(包括搭载CPU、GPU、NPU或专用加速器的异构SoC)、实时操作约束,以及越来越多地采用边缘AI技术来满足延迟、功耗和可靠性目标。
从嵌入式系统的角度看,自动驾驶接驳车的特点包括确定性时序、功能安全(通常遵循ISO 26262等标准)、冗余,以及分布式节点之间通过CAN、以太网或TSN等网络进行的稳健通信。系统还必须在保持高可用性和容错能力的同时,管理功耗、散热预算和物理尺寸等方面的限制。
为什么现在是自动驾驶接驳车的时机
自动驾驶接驳车正获得越来越多的关注,因为其底层使能技术终于就绪。嵌入式计算已经发展到这样的程度:结合CPU、GPU和NPU的异构SoC能够在边缘端执行实时感知和推理工作负载,而无需消耗过多的功耗或散热预算。与此同时,摄像头、雷达甚至激光雷达的传感器成本也已大幅下降,使得多模态感知在经济上变得可行。
在需求侧,对运营效率的追求正在推动各行业的采用。此外,围绕功能安全和自主框架的监管趋势也为部署提供了更清晰的路径。
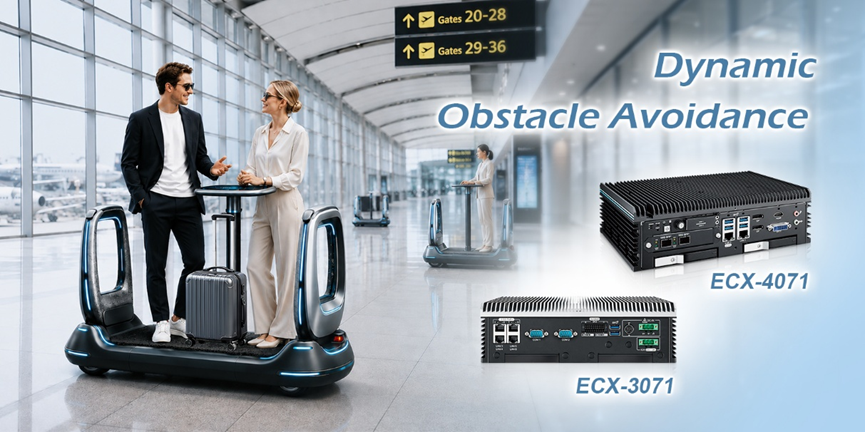
自动驾驶接驳车的一个关键要素是能够动态避障,即便是移动中的障碍物。
自动驾驶接驳车的实际应用
一家全球汽车OEM厂商将其自动驾驶接驳车推向最前沿,该公司与旗下分销和集成生态系统中的一位合作伙伴携手,开发了一个下一代“绿色慢速移动”平台。这是一种自动化车辆,设计用于在以人为中心的密集环境中以大约2至3公里/小时的速度安全运行。该概念针对短距离、低速应用场景,在这些场景中,交互与运输同等重要,包括沉浸式展览装置、活动摆渡车以及拥挤室内场所中的导览式零售体验。
从系统设计的角度来看,主要挑战是在靠近行人的环境中实现实时感知。该平台需要配备密集的传感器套件,包含多个高分辨率摄像头和激光雷达,以便在杂乱、动态的场景中实现可靠的物体检测、跟踪和路径规划。这会产生大量待处理的数据,尤其是在处理未压缩视频流和同步多传感器输入时。
为了应对这种复杂性,集成商选择了Vecow的一款工作站级x86嵌入式平台。借助原生10-Gbit/s以太网接口,该系统能够以极低延迟汇聚高带宽传感器数据,支持确定性的边缘AI推理和传感器融合。最终成果是一个响应迅速的低速自主平台,能够在复杂的公共空间中安全导航并进行交互式操作。
需要应对的技术挑战
OEM要想在低速自动驾驶接驳车平台上取得成功,有三个实际工程挑战尤为突出。首先是电源完整性。移动平台在启动和关闭期间经常经历电压跌落和瞬变,尤其是在计算、传感器和执行器等多个子系统同时初始化时。如果没有适当的电源调节、保持电容设计和上电时序控制,这些波动可能导致系统不稳定、数据损坏甚至硬件损坏。
其次是环境鲁棒性。即使是在低速下,在室外或半暴露环境中运行也意味着要应对来自不平坦路面的振动以及大幅度的温度变化。嵌入式系统和传感器组件必须经过加固设计,以在热应力和机械冲击下保持性能和可靠性。
最后,精确定位至关重要。可靠的定位——无论是通过GNSS、视觉里程计、基于激光雷达的即时定位与地图构建(SLAM),还是混合方法——不仅对导航至关重要,对车队协调和地理围栏也同样重要。保持精确、实时的位置感知可确保可预测的行为、高效的路径规划以及与人员和其他移动资产的安全交互。
Vecow的助力
集成合作伙伴可以通过将设计围绕像Vecow ECX-3000/3071和ECX-4000/4071这样坚固耐用、适合车载应用的平台展开,来缓解上述三个关键挑战,即电源不稳定、恶劣环境和定位精度问题。对于不稳定的电源状况,这些系统支持宽范围直流输入,并具备点火控制、电源时序控制以及浪涌/欠压保护功能。这种设计可确保干净的启动和关闭行为,防止电压跌落中断传感器数据流或在突发电源切换时损坏存储。
为了应对户外部署,这两个平台均采用无风扇、工业级散热设计,并经过冲击和振动耐受性验证。这使得它们能够在宽温度范围和崎岖地形上持续运行,而不会出现性能降频或机械故障,这对于持续运行的移动边缘系统至关重要。
对于精确定位和车队协调,这些系统提供灵活的高速I/O,包括10-Gbit/s以太网和PCIe扩展,支持集成带RTK校正的GNSS模块、激光雷达和多摄像头阵列。结合精确的时间同步和足够的实时传感器融合计算能力,它们支持稳健的SLAM。最终成果是一个稳定、确定性的边缘平台,能够在动态的真实环境中保持精确定位和可靠运行。
具体而言,ECX-3000/3071平台非常适合对功耗敏感的移动部署。它支持带点火控制的宽范围直流输入、受控的电源时序以及防浪涌和欠压保护。这确保了稳定的启动和关闭周期,防止电压瞬变中断传感器数据流或损坏存储。其紧凑的无风扇设计以及对宽工作温度范围的支持,使其在存在热循环和振动问题的半户外环境中表现可靠。
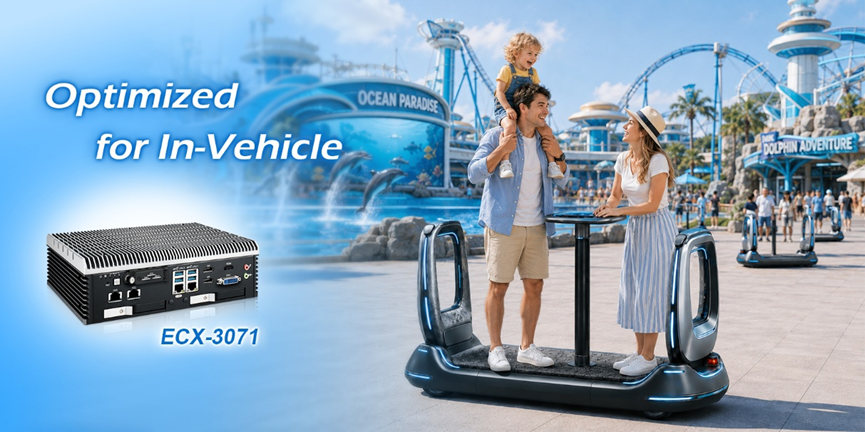
ECX-4000/4071面向更高的性能需求,尤其是在感知和定位方面。凭借对高带宽I/O(10-Gbit/s以太网和PCIe扩展)的支持,它可以汇聚来自多个高分辨率摄像头、激光雷达和带RTK校正的GNSS模块的数据。这实现了紧密同步的传感器融合流水线和实时SLAM处理。其坚固耐用的抗振结构确保了在崎岖地形上的一致性能,而额外的计算余量则支持在动态环境中进行确定性AI推理和精确的车队级协调。
对于正在开发自动驾驶接驳车平台和应用的OEM厂商,Vecow提供了坚固耐用的硬件、高性能边缘计算和系统级设计专业知识的组合。其平台专为实际部署而设计,具有宽电压输入范围、热弹性和振动耐受性,与移动应用场景高度契合。
借助英特尔®计算能力突破极限
作为Vecow工程专业知识的进一步体现,该公司采用了英特尔®最新的计算平台来设计这些系统。ECX-3000/3071采用了英特尔®酷睿™ 200S系列以及第14/13/12代英特尔®酷睿™ i9/i7/i5/i3处理器。该系统充分利用了最新的性能核(P核)和超高时钟频率,能够强有力地处理海量的传感器和视觉数据。这确保了各种边缘计算设备能够实现绝对零延迟的实时感知和关键控制响应。
Vecow ECX-4000/4071采用英特尔®酷睿™ Ultra 200S系列处理器(Arrow Lake)设计。这些P核专为最大化单线程速度、超响应多任务处理和低延迟执行而设计。凭借先进的分支预测、高时钟频率、深执行流水线和大容量缓存,这些内核能够快速处理高负载工作负载,包括实时应用。其架构优先考虑快速指令处理和持续的峰值性能,从而在高负载下减少延迟并提高响应能力。在实际应用中,ECX-4000/4071的P核与专用NPU(英特尔® AI Boost)相结合,可提供高达36 TOPS的算力。这使得它能够处理更大、更复杂的边缘AI工作负载,在各种先进智能场景中确保深度AI推理能力。
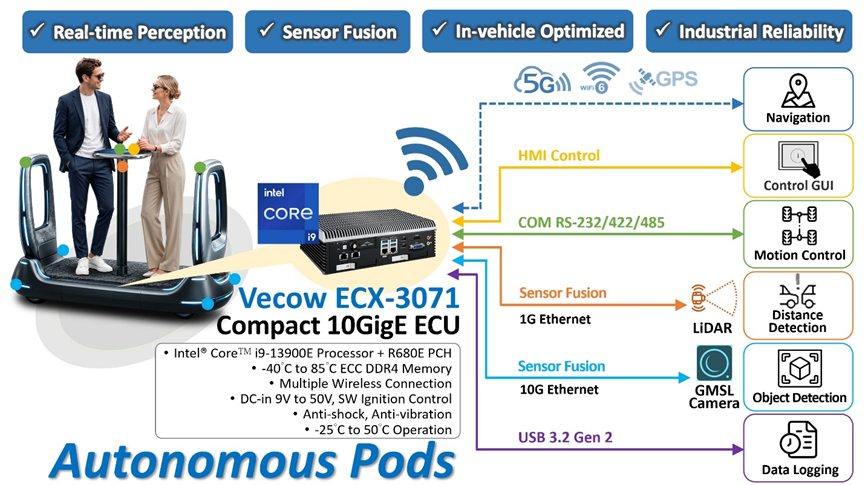
Vecow ECX-3000/3071和ECX-4000/4071嵌入式平台凭借其高性能、小尺寸和丰富的功能特性,非常适合自动驾驶接驳车应用。
除了硬件之外,Vecow 还支持丰富的 I/O 集成,这在 ECX-3000/3071 和 ECX-4000/4071 嵌入式平台上得到了充分体现,可实现边缘端可扩展的传感器融合和 AI 工作负载。同样重要的是,该公司深谙长生命周期需求,提供稳定的产品路线图和支持,这正是 OEM 厂商在将自动驾驶接驳车系统从原型推向批量部署时所需要的。
分享到:


评论(0)


已输入0字


 赋能边缘人工智能:2025贸泽与你大咖说...
免费索阅

公众号

 粤公网安备 44030402004708号